硬件识别与拍照记录
本页帮助把实物、接口和软件配置对应起来。实验室目标为 G1 EDU 29-DoF、BrainCo2 双手与原装传感器;目前没有本实验室设备照片,因此不把其他配置的照片标成实机安装说明,也不凭外壳位置推断内部端口。
配置与接口示意
flowchart TD
  Q[Meta Quest 3:XR 跟踪与显示] <-->|实验室局域网| H[开发电脑:遥操作、训练与可视化]
  H <-->|已确认的开发网口| C[PC2:用户开发计算单元]
  C <-->|SDK / DDS| M[机身控制:29 个关节]
  C <-->|USB 转串口,各手单独识别| B[BrainCo2 / Revo2:左手与右手]
  C --- R[原装 RGB-D 相机:先确认设备身份]
  L[原装 3D 雷达:确认型号与服务] --> D[已有点云接口或匹配厂商驱动]
  D --> H
此图表示功能关系,不表示针脚、电压、实际端口数量或允许自行拆接。开发电脑的网卡名与 PC2 的网卡名可能不同;控制计算单元也不等同于用户开发计算单元。
官方照片对照:额外相机不等于原装
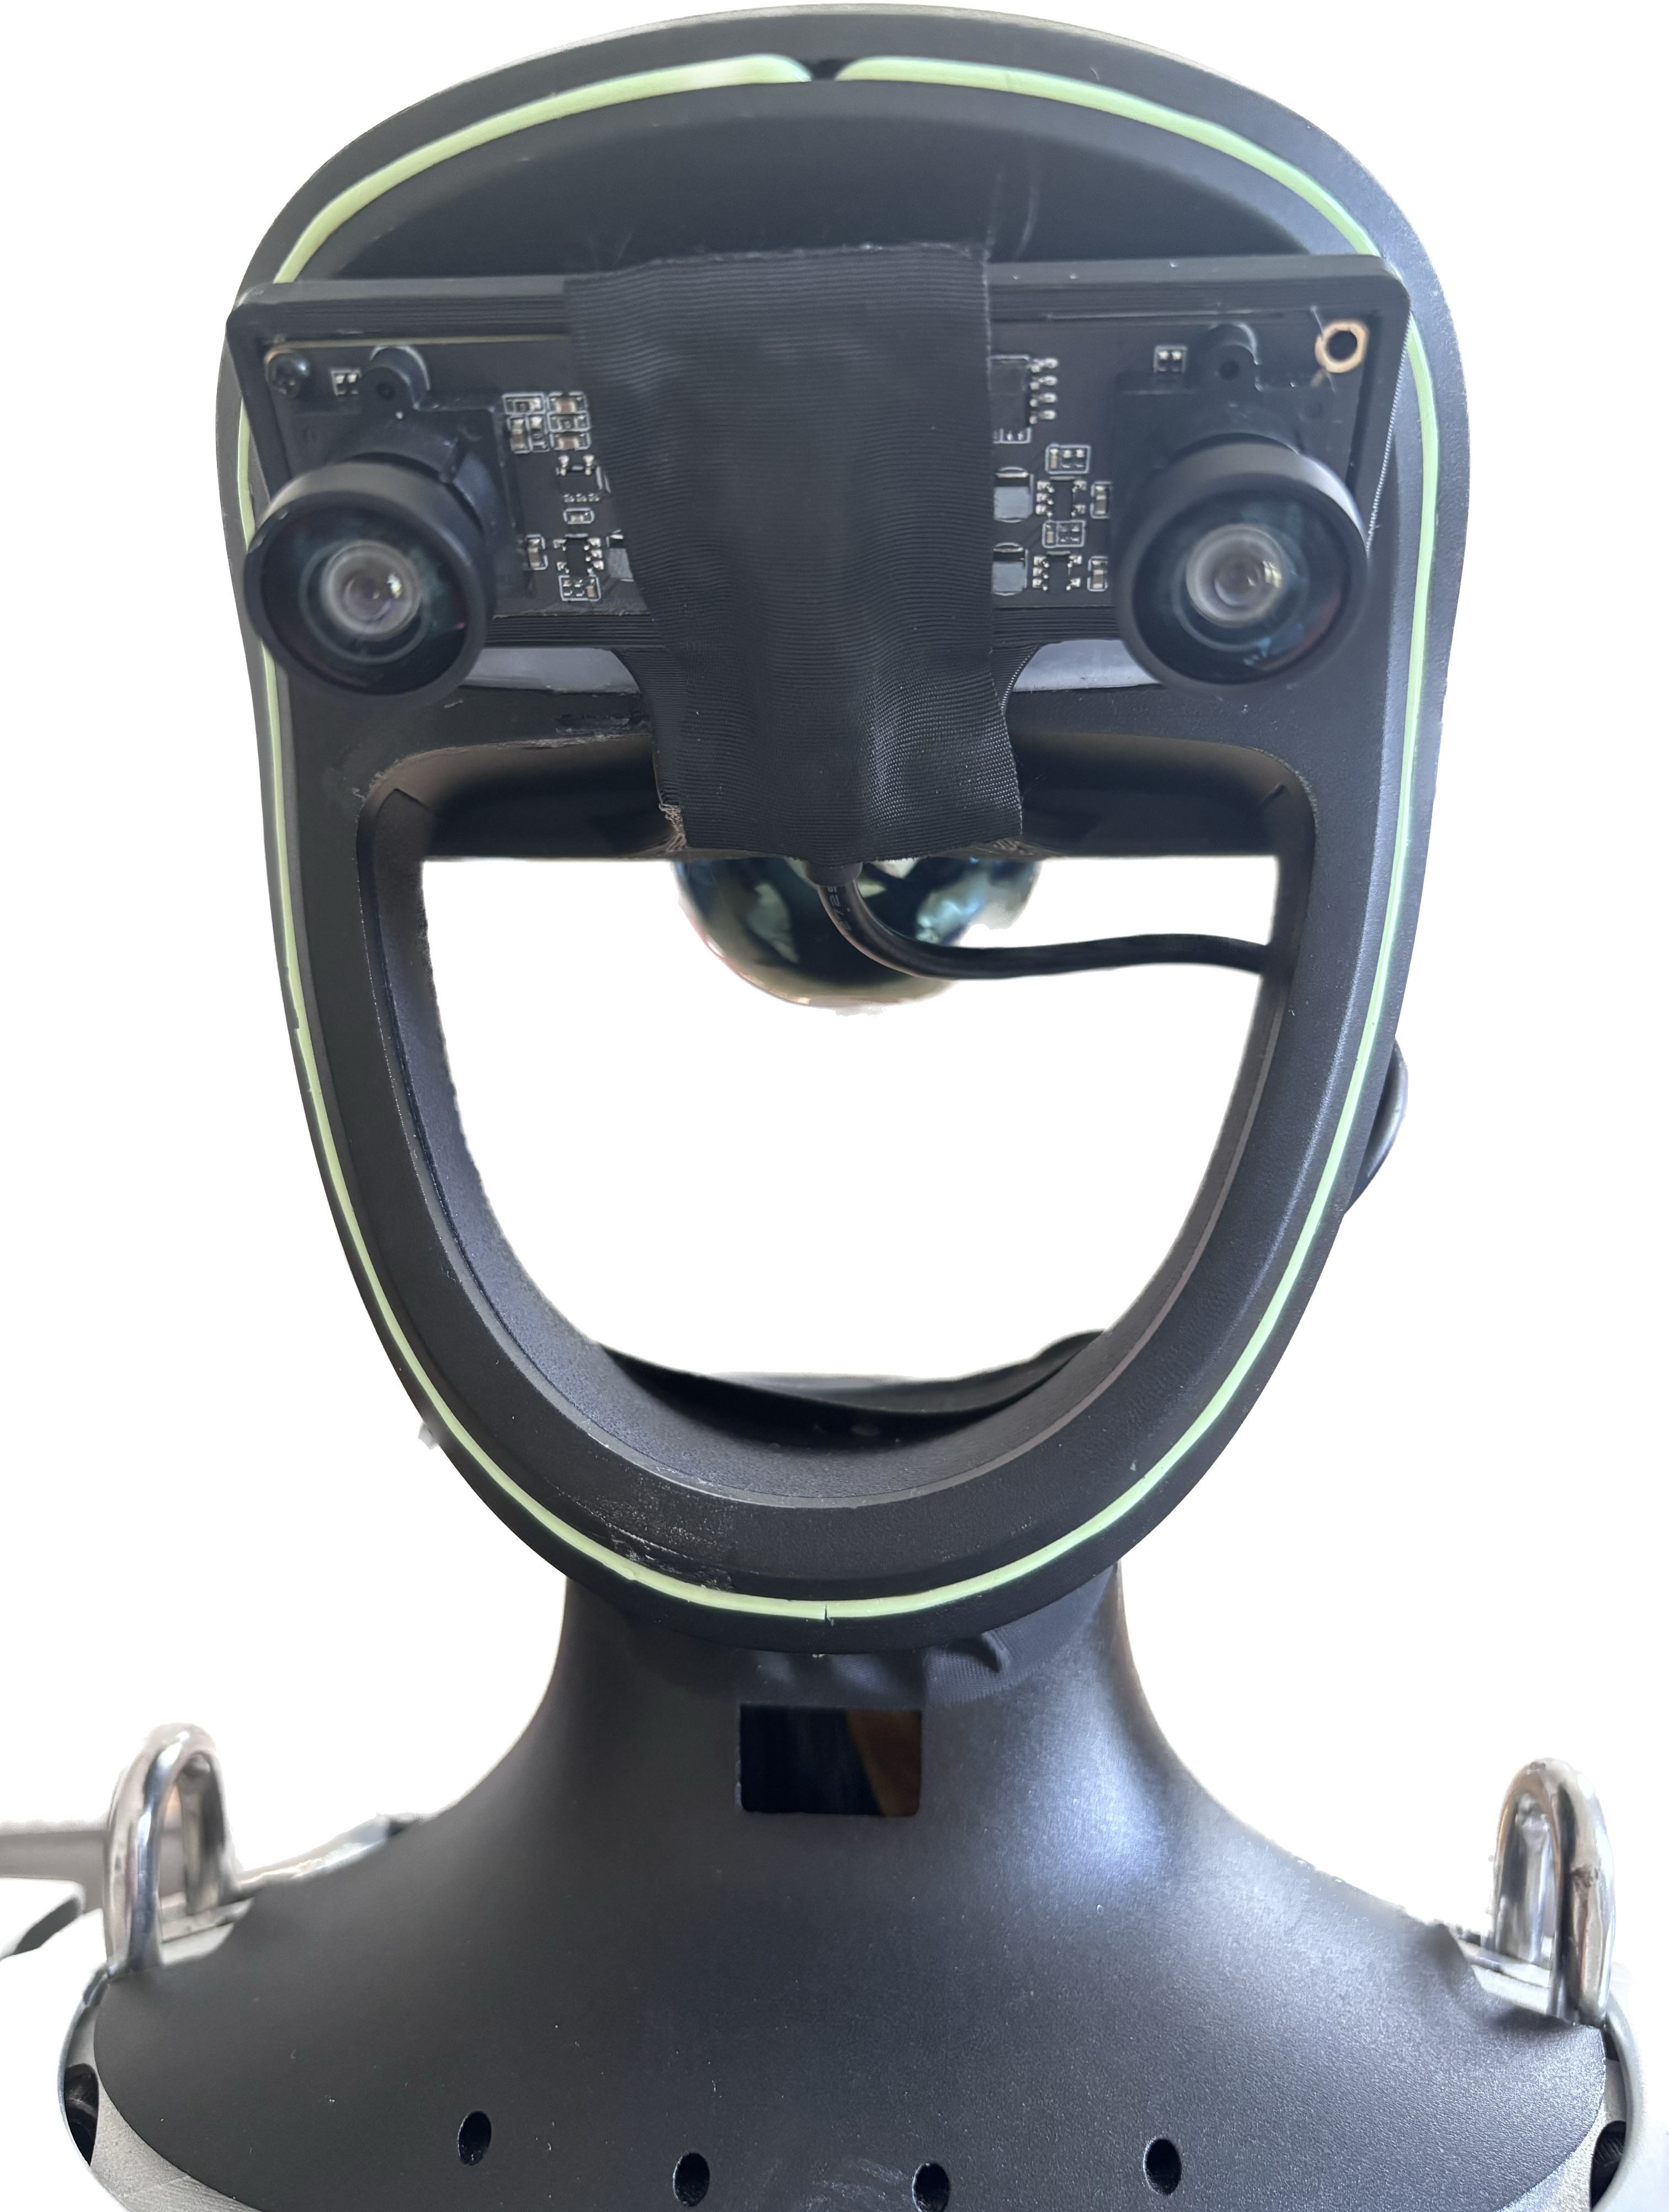
图中可见上方带两个镜头的外置相机板、中央固定带以及下方线缆。它用于说明上游遥操作示例可能增加额外相机,不是本实验室原装相机的验收照片。相机板的双目图像布局不能直接套到原装 RGB 流。照片未修改,来源为 xr_teleoperate 固定提交,保留版权说明与许可证。

实机照片应如何标注
| 照片 | 必须标注 | 与文档的连接 |
|---|---|---|
| 机身正面与背面 | 机型、左右方向、拍摄日期、手型与附加设备 | 规格、关节分组 |
| 开发接口近照 | 交付资料中的端口编号、连接目标、线缆用途 | 网络 |
| PC2 信息与连接 | 开发计算单元型号、用户可访问接口 | 配置表 |
| 左右手及接口 | BrainCo2 铭牌、左右序列号对应关系、活动余量 | 手部服务 |
| 相机/雷达窗口与铭牌 | 型号、遮挡情况、安装相对位置 | 传感器 |
照片由设备负责人在停止且稳定支撑的状态下采集,不为拍照拆开带电结构。公开版本隐藏序列号等内部识别信息;实验室原始记录保留完整对应关系。照片补齐后,按实际端口资料绘制箭头和编号,并附未修改原图及出处。
照片不能替代标定:相机外参、手掌安装变换与载荷参数仍需测量。几何模型里的局部坐标轴见关节映射。